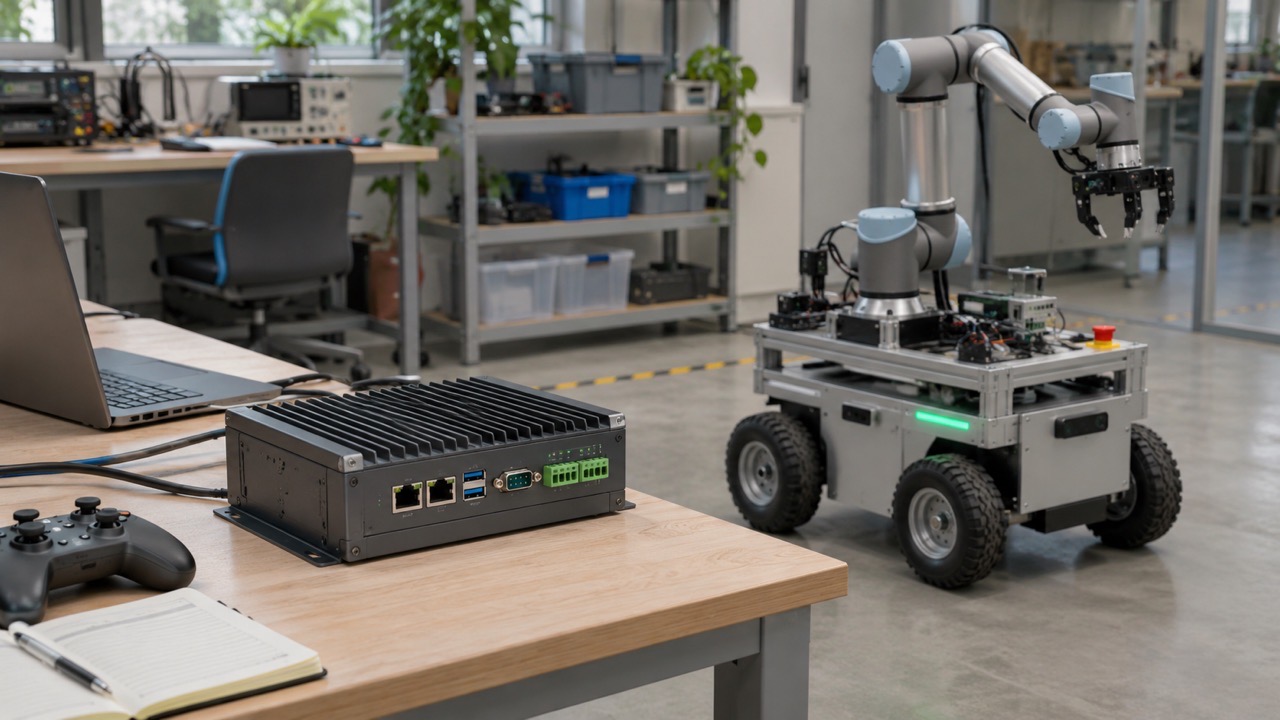
PG关注到,研华6月介绍MIC-760无风扇边缘控制器,面向移动操作机器人等应用。平台结合Intel Core处理器、工业连接和Ubuntu 22.04基础上的ROS 2软件方向,为感知、通信与控制整合提供计算基础。
移动操作机器人同时面对移动底盘与机械臂两类任务。设备需要理解周围环境,也要协调不同部件的工作。计算平台因此不仅承担单个模型运行,还处在多种数据和设备关系之间。
传感器连接,为感知提供输入路径
研华介绍LAN和USB与多种相机、激光雷达的适配方向,并提供串口、CAN等连接。不同接口各有用途,最终选用什么传感器与外设,需要与具体型号、驱动和软件配置共同确认。
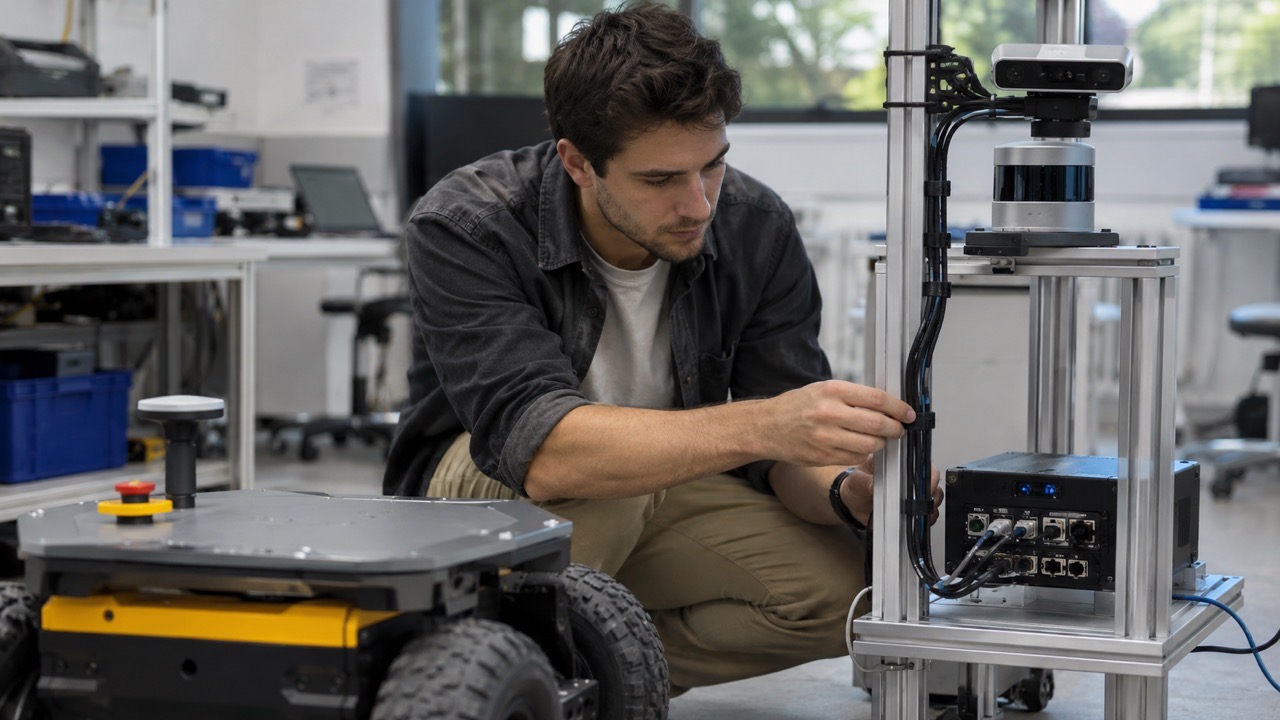
从机器人系统看,影像与距离数据可能来自不同时间和坐标。应用需要知道这些数据如何对应,才能把它们用于同一环境理解过程。接口能够接通,只解决了信息传递的一部分条件。
机器人移动时,设备连接还受到实际结构影响。线缆布置、接头固定和传感器安装位置都会影响长期使用。把配置与结构关系记录下来,有助于后续区分输入异常来自哪里。
控制通信,需要放在完整任务中验证
MIC-760介绍EtherCAT与相关工业连接方向,帮助对接不同控制部件。但通信机制与机器人完整动作表现属于不同层次,后者仍依赖任务软件、机械与其他控制环节共同配合。
同一平台上可能同时运行感知、记录和通信服务。应用若希望稳定处理任务,需要观察这些服务如何共同使用资源。单项功能在空闲环境下能够工作,不等于完整负载下仍具有相同响应。
ROS 2工具,为开发提供起点
公告介绍ROS 2 Humble镜像、导航相关功能、容器服务与PREEMPT_RT等支持。它们为开发者提供不同工具基础,具体采用哪一部分,应与项目任务及目标环境对应。
研华提出快速应用部署方向,但不能将示例环境的准备速度推广成所有机器人都可以在相同时间完成开发。实际项目仍要配置传感器、确认数据含义并验证目标任务,这些工作不会因为预装软件而自动完成。
软件示例能够帮助理解基础数据路径,项目扩展以后则需要更多资料。节点版本、通信设置和外设差异如果保留完整,不同团队就更容易对照同一环境复现问题。
无风扇与移动环境,需要一起理解
MIC-760采用紧凑无风扇结构,公告列出宽电压输入及环境设计方向。移动平台的供电、安装空间和周围温度仍需要与实际配置对应,不能把结构形式直接当作对所有环境的保证。
从整机集成看,机器人底盘内部可能同时容纳电池、驱动与其他计算设备。不同部件会共同影响空间和热量条件,控制器的工作环境应依据最终安装状态观察,而不只参考开放工作台上的演示。
网络也具有类似条件。平台可以搭配无线通信产品,但移动地点的覆盖和漫游安排仍需与现场对应。能够支持某种无线功能,并不代表在所有建筑布局中都能获得相同连接表现。
对于后续扩点,维护对象应当是完整配置。相同控制器装入不同机器人后,传感器、软件和机械条件可能不同。记录这些差异,可以帮助团队判断原有验证哪些能够复用,哪些需要重新确认。
从这款产品看,计算、通信和工具链提供了整合基础;应用是否容易交付,还取决于团队能否把不同部件的职责说明清楚,并以实际任务检查它们之间的配合。
PG认为,MIC-760值得关注的不是孤立的计算参数,而是它能否让移动与操作任务共享明确的连接、软件和维护资料,使机器人开发从可运行演示走向可核对的系统配置。